投稿

KOROBO2で、ボールセンサーと光センサーを同時に使う方法

イメージ
 Korobo2はとてもいい機体なのですが、拡張性が高いとは言えないのが欠点です。 せめて、コンパス、ボールセンサーを同時につないだ時に、付属の光センサーも使うことができれば、ロボカップジュニアのビギナーだけでなく、ライトウェイトにも気軽に対応ができます。 無改造では、コンパスとボールセンサーをつないだ状態では、タッチセンサーを使うための2ピンのポートしか空いていません。 今回は、このタッチセンサーのポートを使って、光センサーをつなぐ方法を説明します。 実際には、簡単な改造でつなぐことができます。Korobo2ユーザーの方は、ぜひ試してみてもらいたいと思います。 コンパスはつながない状態で、改造していますが、コンパスがあっても、基板が延長されるだけなので、同じ方法が使えるはずです。 4ピンのポートへの変換基板を作れば、簡単です。 組み立て説明書には、最後のほうに回路図もついていますので参考にしてください。 光センサー用ポートには、タッチセンサーからセンサーポートを、本来のPHOTOポートから、1pinめの電圧3.3Vと2pin目をつなぎます。光センサーのLEDを光らせる回路になります。コンパスをつないだ場合は光のON/OFFは使用できない(ついたままになる)ようですが、そのままつないで問題ないと思います。 これで、4ピンポートが4つできますので、ボールセンサーと、光センサーを二つずつ両方をつなぐことができます。光センサーの反応はタッチセンサーの反応ブロックで使えます。(KOROBO2上はあくまでタッチセンサーだと思っているため) コンパスをつなげた場合の切り替え方法も同じです。タッチセンサーの代わりに床の白線が分かると思えば、それまで慣れている人はほぼそのままプログラムに使えると思います。 (2026/2/9追記) 純正のコンパス基板をつなげたときの端子に同じ配線をすると光センサーのLEDが光らない という情報をもらいました。 コンパス基板のボールセンサー用の2ピン目は元基板のOUTPUTにつながっていないので、それが原因だと思います。 本体回路図から推測すると、 光センサー用のポート2番には、抵抗100~500Ω程度を挟んでGNDにつなぐと良さそう です。(下図) ただ、この配線の場合は、抵抗を2本入手する必要がありますね。初心者は持っていないかもしれませ...

ロボカップジュニア 郡上ノード大会を開催しました

イメージ
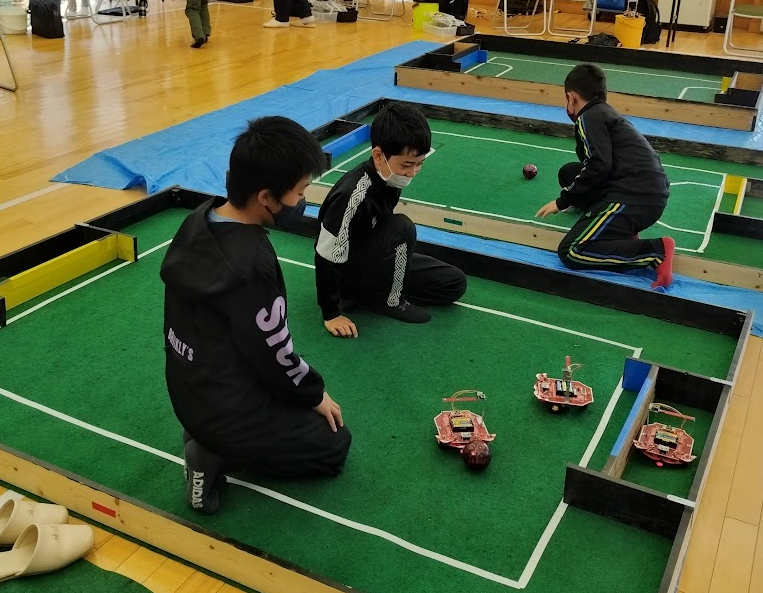
 12月17日 郡上八幡青少年センターで、ロボットプログラミング講座の最終回を兼ねて、「ロボカップジュニア 郡上ノード大会」が開催されました。  郡上市内の小学生から高校生まで、計31名が参加し、レベルに合わせて、トップリーグ、ミドルリーグ、ビギナーズリーグに分かれ、自分のロボットの性能とプログラミングを競い合いました。 入門講座を受講したメンバーは、「ビギナーズリーグ」として参加しました。 昨年からの経験者は、レベルにあわせて、「トップリーグ」と「ミドルリーグ」に分かれて競技を行いました。 競技ルールは右の通りです。 ビギナーズリーグ  まだまだロボットは改造されていませんが、今年のロボットは、例年よりボールを追いかけていたような気がします。 ボールを追いかけられないと点数も入らないのですが、今回は着実に点を入れるロボットが多かったです。 今後はより高度なプログラムに挑戦し、素晴らしいロボットにしてほしいと思います。 ミドルリーグ  毎回、どこが勝つのかわからないギリギリの戦いが繰り広げられました。まだ高度な戦略というものはなく、いかに自分のロボットがうまく動くかで勝敗が決まります。 試合直前になって、まともに動かないこともよくあります。 しかし、その場合も、どのように対処するかが試されます。故障は問題ではなく、通過点です。それを対処できるようになって、初めてさらに上位に進めます。 トップリーグ トップリーグでは、ボールにすばやく回り込みを行ってシュートを行うロボットたちによる真剣勝負が行われました。 ロボットの性能だけではなく、そのコンセプトや、戦略、耐久性などがすべて勝敗に関わってきます。 いかに素早いシュートを撃つかももちろん重要ですが、シュートが打てないながらも、きっちりフィールド内をキープし、安定して動きづ付けられることも重要です。 ラインを超えてフィールド外に出てしまうと30秒退場という厳しいルールがあるので、スピードが速いだけでは勝つことはできません。今回は安定性に勝ったRAIZOUが優勝の座を勝ち取りました。 選手の皆さんは1年かけて取り組んできたことを活かして、当日も試行錯誤し、真剣に競技に取り組んでいました。 勝ち上がった皆さんがこの先の岐阜ブロック大会も頑張りましょう!!

ロボットプログラミング講座 3日目、4日目

イメージ
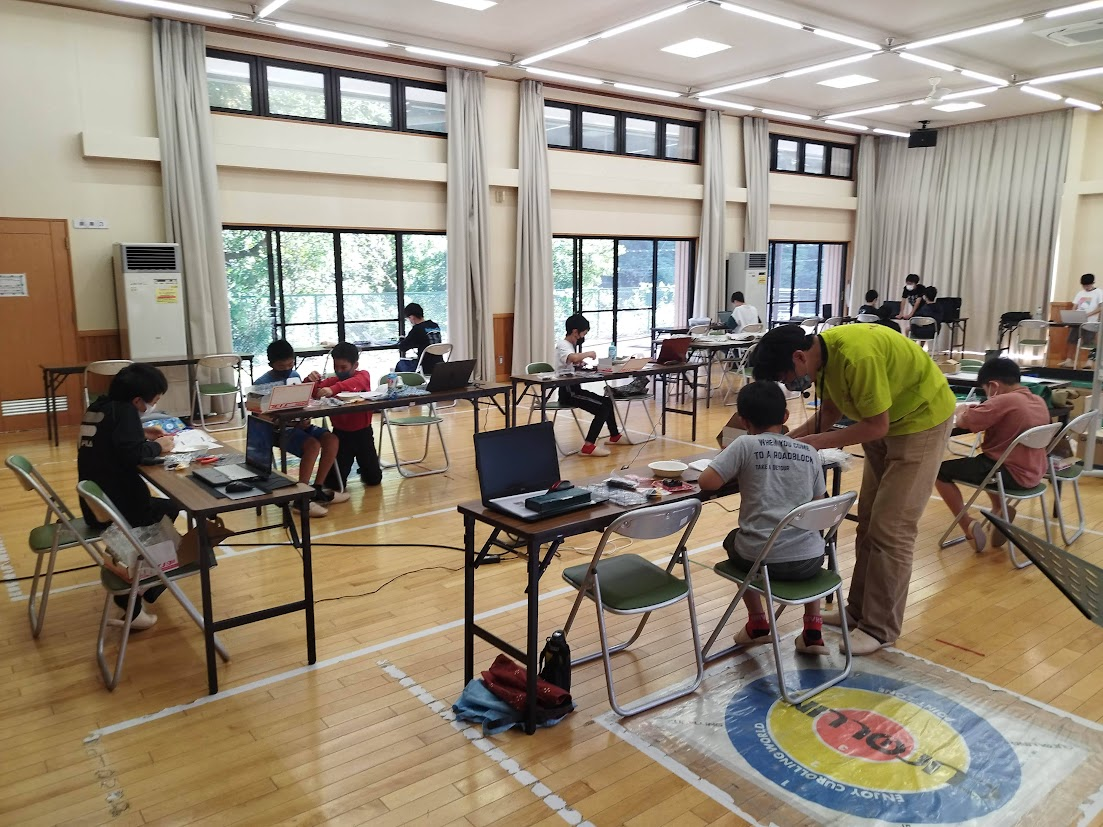
 ロボットプログラミング講座の3日目と4日目が、それぞれ11/5、12/3に開催されました。 3日目では、入門講座では新しいセンサーであるコンパスを取り付けました。 このセンサーによってロボットは自分のゴール方向が分かるようになり、ただボールを見つけたら追いかけるだけだったロボットが、相手のゴールの方向にボールを持って行くというプログラムが組めるようになります。 でも、センサーが増えるとプログラムも複雑で分かりにくくになります。 どうやってうまく動かせるかを考えることが重要です。 4日目はいよいよ次回にせまったサッカー大会の準備です。 試合に向けて、ロボットの動きを確認し、よりよく動くようにプログラムを修正します。 みなさん、ロボットの調整に四苦八苦です。なかなか思ったように動いてくれないのがこの競技です。大会は、勝敗よりも大事なものがあるという話もしました。この大会は勝つことが目的の大会ではありません。半年前、一年前には、自分ではできなかったことができるようになった、ということをみんなに見てもらう場です。勝てばいいという事ではなく、自分の思い通りに動いて負けたのであればそれは、目標が達成来たという事で、価値のある事。逆に、自分の思う通りに動かなかったのに勝てたのであれば、勝ったことに意味はあまりなくて、なぜ動かなかったかを解決することに意味があります。そしてそれを解決できたら、次はもっと強い相手にも勝てるようになります。つまり、勝っても負けても意味があるんです。ちゃんと伝わったかな? コートを普段よりたくさん出して調整しやすいようにしました。みんながんばっています。 改造部品を付けるため、はんだ付けも自分たちでしています。初めてのことは先輩が教えてくれるので安心ですね。 今日はチーム決めも行いました。さて、次回は、試合するのみ。楽しみです。

ロボットプログラミング講座 2日目

イメージ
 10/22(土) ロボットプログラミング入門講座の2回目が開催されました。 前回は、ロボットの組み立てを行いました。慣れないドライバーとラジオペンチを握ってナットを回してロボットを組み立てました。 ナットを回すのは大変ですが、なんでナットで止めるんですかね。ちゃんと後で分解して、また組み立てられるようにするためです。フタをして開けられないようにしてしまった方が楽で頑丈かもしれませんが、それだと、何かあった時に分解できないですね。 そして、組み立てたロボットを今日はパソコンを使って「命令」をしてみました。 命令と言っても、前にいけ、回転しろ、後ろにいけ、という命令です。 ちなみに、「前にいけ」、とはロボットには 「左右のモーターを前向きに回せ」、という意味になります。 一つだけではなく、命令は続けて行えるので、 「前にいけ」 「回転しろ」 「後ろにいけ」 「逆回転して」 「前にいけ」 という風に、連続して命令をしておくと、まったくその通りに動きます。 そして、覚えた命令は、何度でも実行することができ、ロボットは何度でも同じ動きをします。 この命令を作ることを「プログラミング」と呼んでいます。 講座では、これを実践して、遊びながら学んでもらいます。こんな簡単に自分がやれることが「プログラミング」だとは思ってなかったかもしれないですね。 今回の子どもたちは覚えも早くて、どんどん、自分で新たなプログラムをつくり出してロボットにいろいろな動きをさせていました。 慣れてきたら、次に「センサー」を使ってみます。 「センサー」を使うと、なにがあっても今までは命令通りにしか動けなかったロボットが、壁にぶつかったら別の動きをする、ということができるようになります。 実際に壁にぶつかったら向きを変える、というプログラムをいれると、ずっと進んでもし壁があると方向転換して、また別の方向に進んでいく、というロボットができます。 ロボットが外の世界を認識した瞬間です。 今日は最後に、ロボットの前にボールがあったら・・・というプログラムを組みました。 ボールは赤外線を出していて、ロボットは前面に赤外線に反応するセンサーがついています。 これを使うと・・・ボールの方向を向いたら、ボールのほうに向かっていくプログラムができました! これがサッカーの基本になります。 今日の最後はこれでサッカー...

令和二年度後期 入門講座が始まりました。

イメージ
 10月15日(土)郡上八幡青少年センターにて、令和4年度後期 ロボットプログラミング入門講座、改造講座の第一回目が開催されました。 また新しい新人が入ってくれました。頑張っていきましょう。 今日はロボットの組み立てを行いました。慣れない工具を使って組み立てます。なれないことだらけで、なかなか進まなかったり、間違えてしまってやり直したり。 そうやって、自分でやっていくことで、最初はマニュアル通りでも、その構造がどうなっているかはちゃんと目に入っています。もし、どこか故障した場合でも、自分で組み立てたところだから分解ができるのです。自分で組み立てていないものは、故障したら直せなくなってしまいます。 そして、次回は、いよいよ、ロボットにプログラムを入れて動かしていきます。 ロボットには小型のコンピューターが搭載されていて、命令を覚えさせることができます。一度覚えた命令は何度でも実行できます。 最初は簡単な命令から、講座の最後では「サッカーの命令」を入れていきますよ。 講座の半分のスペースでは、入門講座を受講済みの生徒たちが、各々の自分のロボットを改造していく「改造講座」に取り組んでいます。 自分で、自分のつけたいパーツを選び、ロボットを改造していきます。電池を増やしたらどうなるのか、タイヤを変えたらどうなるのか。すべてが実験です。恐れずにやってみましょう。 こちらでは、タイヤの飛ばし大会が行われた模様。すべてが実験です。 12月には、サッカーの試合もしますよ。皆さん、準備をして自分だけの強力なロボットを作りましょう。果たしてちゃんとロボットは動くんでしょうか。

クリエイター体験講座~ゲームクリエイター編~が開催されました。

イメージ
 9月25日(日)HUBGUJOにて、クリエイター体験講座~ゲームクリエイター編~が開催されました。午前8名、午後8名の子どもたちが参加してくれました。 ゲームを製作するのに、プログラムの前に動かすキャラクターを作る必要があります。それを楽しくやってみようというのが今回の趣旨です。 まずは、仮想イベント空間の「Cluster」にログイン。 Clusterは無料でいろんな仮想空間にログインして遊べるソフトです。 ここではアバターで動き回って、一緒にログインしたお友達と会話をすることができます。アバターは最初から数種類は用意されています。 それだけでも面白いのですが、今回はそのアバターをオリジナルのものに変えてしまおう!というものです。 Clusterにオリジナルアバターをアップロードして使用するには、「VRM形式」のファイルが必要なようです。 この形式はモデリングソフトの「Blender」で作成することができます。 骨組みを呼び出して、まずは球体を体にしてVRM形式で出力すると・・・。スライムのようなアバターが作成できました。 もちろんこれでもログインできる。 なんだか良く分からない球体生物に囲まれました。 人型でもなければ、色も単色ですが、これでもログインできてしまうのです。 移動もできるし、ジャンプもできる。椅子に座ることもできる。 じゃあ、これをちゃんと骨に合わせてモデリングしたら・・・やってみよう!! なんだか、ちょっと生物が進化したような・・・(笑) プラナリアみたいな生物もいます。 そしてしばらくたって誕生した、オリジナル生物たち。 カラフル!そして一部巨大化!!(後ろの二人) なぜか作っているうちに巨大化していたようで、ログインしたら巨人のようになっていたアバターもありました。カラフルな物体は、オブジェじゃなくて全部アバターです。 ちょっと難しいところもあったと思いますが、上手い下手関係なく自分でつくり出すということは楽しいもの。 興味が持てたらぜひ、家でも本気でモデリングに挑戦してみてほしいと思います。 常に笑い声の絶えない講座となりました。ご参加いただいたみなさん、ありがとうございました。面白かったですね!

9/10 ロボット調整会 今後の改造は?

イメージ
  今回は、ビギナー、ライトの2輪のみんなを集めて、今後の改造について意見を出し合いました。 出たのは、 ・タイヤを増やす(オムニホイールを使う、横移動できる) ・モーターを変える(スピードが上がる) ・タイヤを外側に(安定する、倒れにくくなる) ・センサーを増やす ・タイヤの位置を真ん中に(回転がスムーズに) ・コンパスを固定する(プレイ中にずれる) ・ドリブラーやキッカーを付ける なるほど。どれも重要。今後の参考にしよう。 あと、プログラムは?と聞きました。 ・ボールを追いかける (基本ですけど、ゲームになると追っかけないロボットいるよね) ・コンパスを使う(これも基本ですけど、うまく使えないロボットもいるよね) ・ラインでない(ライトでは超重要) ・センサーの値をモニタで見て決める。 ・回り込みをどうしたらよいのか ・コンパスの向きがどっちなのか  →北を調べるために方位磁針をもっていったらどうか(この意見は斬新) なるほどー。ちゃんとみんな分かってる。あとはやるだけだね。 これを全部できたら、優勝間違いなしだよ。 といって、また各自の作業に戻りました。 さあ、ちゃんとやり遂げられるチームはいるのでしょうか(笑)